先跟踪一个质点,再跟踪一个波峰。如果学生说它们“沿着同一路径向右跑”,就把介质振动与波形传播混在了一起。从这个问题开始,比先背波长公式更有意义。
主实验用简谐运动与机械横波传播模拟器,再用杠杆、斜面、滑轮和摩擦力探究连接力与功。本文依据 2026 年 11 月 18 日(Asia/Shanghai)查阅的公开波动实验说明编写。主横波案例已在 2026-11-18 北京时间浅色主题下实测;杠杆 30° 与 n=3 滑轮也有只读补充读数。未另测的参数变更、斜面和受力分析仍只作为模型说明。
探究一:质点留在附近,波形向前传播
先明确设置:
| 项目 | 演示输入 |
|---|---|
| 频率 f | 2.0 Hz |
| 振幅 A | 10 cm |
| 波速 v | 20 m/s |
| 传播方向 | 向右 |
| 动画速度 | 1.0× |
可用“向右传播横波”预设起步,但要检查点击后实际参数。以上单位已从公开控件标注核对,不是从图形比例猜测。
- 选定一个水平位置上的可辨认质点,播放前先画出预测路径。
- 跟踪它完成一次振动,再暂停:它是否走到相邻质点的位置,还是在自身平衡位置附近往复?
- 改为跟踪一个波峰,分别记录波形方向和该质点此刻的上下运动方向。
- 对照周期、波长显示与
T=1/f、λ=v/f,记录数值时保留单位。
**模型预期:**质点局部振动,横波图样传播。质点上下速度不是波沿水平方向传播的速度。这是理想机械横波,不是海流、破碎海浪或漂浮物漂移的完整模型。OpenStax 行波一节也区分波的性质与介质运动,并提示简单模型不能完整解释海浪。
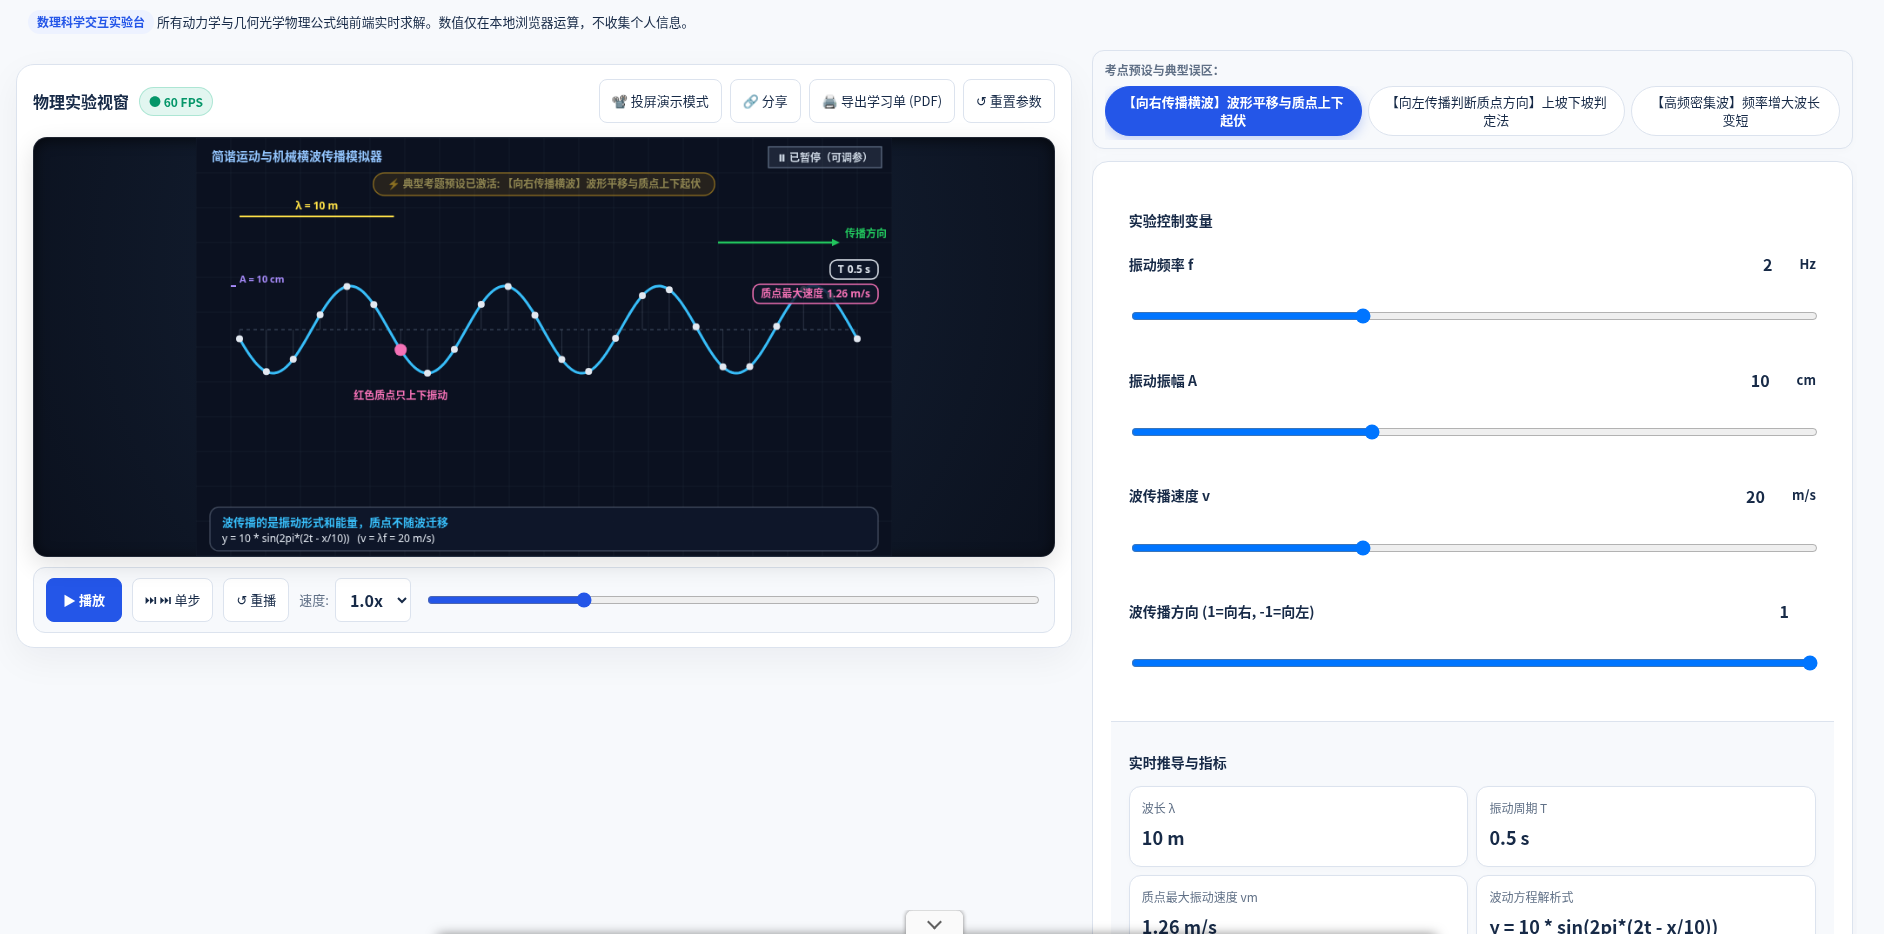
2026-11-18 07:39:07 北京时间,重置后选择向右横波预设并暂停:f=2 Hz、A=10 cm、波速 v=20 m/s(单位是 m/s,不是 cm/s)、方向=1(向右)、播放速度 1.0×。界面显示波长 λ=10 m、周期 T=0.5 s、质点最大速度=1.26 m/s,以及 y = 10 * sin(2pi*(2t - x/10))。页面关系为 v=λf、T=1/f、质点最大速度=ωA=2πfA;把 A=10 cm 换成 0.10 m 后,2πfA≈1.26 m/s,与读数一致,不要把振幅的厘米数直接乘进以 m/s 为单位的速度。预设说明 x=5 m 处被标记的质点在原地上下振动,并不随波向右迁移。英文页为同一组设置,截于 07:39:39 北京时间;为避开广告裁切后,英文图下方指标卡下沿被切到,但波形上仍可见 λ、T、1.26 m/s 与波函数。
一次只改一个量,先说什么应该不变
| 改变 | 保持不变 | 受控模型中的预测 |
|---|---|---|
| 增大频率 | 波速、振幅 | 周期减小,波长减小 |
| 增大振幅 | 频率、波速 | 位移范围更大,周期、波长不变 |
| 反转传播方向 | 频率、振幅、波速大小 | 波形反向,质点仍局部振动 |
如果界面显示质点最大速度,可用正弦振动关系 v质点,max=2πfA 理解:它与频率、振幅有关,不要与波速混为一谈。以 m/s 计算时,振幅要先从厘米换成米。
y–t 图是一个位置随时间的记录,y–x 图是同一时刻各位置的快照。解释斜率前,先在纸上标明横轴。向右传播的 y(x,t)=F(x−vt) 中,质点竖直速度与波形空间斜率异号;向左传播时相应关系反转。这条判据有行波模型前提,不能不加区分地套到任意叠加波。
理想简谐振动到最大位移时,瞬时速度为零,加速度朝向平衡位置;经过平衡位置时,位移为零、速率最大。一张静止截图本身未必能判定质点向哪运动,应结合相邻时刻或已知传播方向。
频率、振幅变更和向左传播对照这次没有另做前后记录,下表仍是模型预测,不是已观察到的第二组读数。也不因为文档讨论 y–t 与 y–x 两类图,就假定界面有单独的图表切换按钮。
探究二:杠杆上的距离,不一定就是力臂
打开杠杆平衡与力臂模拟器。负载、施力点位置不变,对照垂直拉力预设与 30° 倾斜情景。
读力值之前,先画力的作用线和支点到它的垂直距离:
L1 = d × sinθ
F1 × L1 = F2 × L2
这里 θ 对应模型中施力方向与支点至施力点方向的夹角。同一负载力矩下,有效力臂更小,所需力更大。不是杠杆变短了,而是几何关系变了。先让学生解释趋势,再查看力值。
在杠杆模拟器中重置并选择“【倾斜30度丢分陷阱】力臂腰斩,拉力翻倍”:F2=100、L2=20 cm、d1=40 cm、θ=30°。显示 F1=100 N、有效 L1=20 cm、平衡力矩 20 N·m、90° 时最小力 50 N。推导为 F2×L2=100 N×0.2 m=20 N·m,L1=40 cm×sin30°=20 cm,F1=100 N,状态标签为“等臂杠杆”。这里的 50 N 是该次结果显示的 90° 最小力,不是另一次已截图的垂直拉力实验。
探究三:省力不等于省功
用两个短对照,把机械优势与能量联系起来,不要每个工具只记一条孤立公式。
**斜面:**在斜面与螺旋机械模拟器里,对照理想光滑与有摩擦条件,保持提升高度、负载可比。准静态、无摩擦时 F×L=G×h:力小了,路程更长;摩擦则增加输入功。把斜面卷成螺纹的图像有助理解几何优势,不是紧固件选型或安全拧紧扭矩说明。
**滑轮:**在滑轮组模拟器里,数真正承托动滑轮组的绳段,调查 n=3 预设,把拉力和绳端路程分别记录。理想不可伸长绳的几何关系为 s=n×h;各段张力相同、忽略摩擦但计入动滑轮重时,基准为 F=(G+G动)/n。开启摩擦后不能照搬这个基准值。页面“奇动偶定”只针对展示的课堂绕线情景,不能当作所有吊装系统的通用操作规程,更不能用于载人吊装。
两个实验都要在同一条件下比较有用功和输入功。省力不是凭空得能量;100% 理想效率意味着忽略损耗。真实装置还需其他条件,这些动画都不是额定起重装置设计。
摩擦力检查:最大值不是每一刻的实际值
受力分析与摩擦力模拟器适合检验“稍微一推就会动”的直觉。可对照页面列出的 40 N、60 N 推力预设,先核对质量、斜角、两种摩擦系数和初始是否静止。
简单干摩擦模型中,静摩擦力在上限 f静,max=μ静N 以内按平衡需要取值,并非始终取最大值;滑动后再按动摩擦模型处理。斜面上要分解重力、确认支持力,不能自动写 N=mg。理想化突变也不代表真实材料的摩擦系数已被精密测出。
斜面和受力分析本次没有记录具体读数,仍只作模型说明。滑轮组在重置后使用“【n=3 经典三段绳】奇动偶定:从动滑轮挂钩起绕”:负载 G=300、动滑轮重 60、承力绳段 n=3、提升高度 h=2、绳/摩擦损耗 f=10。显示绳端拉力 130 N、绳端路程 6 m、效率 76.92%、总功 780 J;推导为 F=(300+60)/3+10=130 N,s=6 m。按负载有用功 300×2=600 J 与输入功 780 J 之比,即为该效率读数。
短延伸:抛体分运动也是“看对表示方式”
平抛与斜抛模拟器可比较水平方向运动与竖直加速度,只作为课堂延伸,不写射程表。常见“45° 射程最大”须有同高发射与落地、初速度大小相同、重力恒定、无空气阻力等前提;改变发射高度,结论会变。动画也不能预测真实物体在风中的轨迹。
离开课堂前的三个问题
- 波速固定,频率增大时,波长和振幅各会怎样?哪个是控制量?
- 施力点没动,为什么倾斜拉力仍可能增大读数?
- 滑轮拉力小了,为什么不代表输入功更少?
评价学生能否说明机制与前提,不只看能否找到预设。这些是教学模型,不是实验认证或机械安全批准;页面的本地处理说明也不是独立网络审计。最后留下两份记录:一张标注清楚的质点/波形图,一份同条件的力与功对照。
下一步,把方法用到你的业务里
用 Google 或邮箱验证码开始免费工具;需要公司监控与团队权限时,再创建公司并比较 Pro 方案。
个人账号按免费额度使用;另建新公司才可获 7 天 Pro 试用,试用不含付费月度积分。